




















Innovative Tech
細長い触手たちを物に絡ませてつかむソフトグリッパー 米ハーバード大などが開発
Innovative Tech:
このコーナーでは、テクノロジーの最新研究を紹介するWebメディア「Seamless」を主宰する山下裕毅氏が執筆。新規性の高い科学論文を山下氏がピックアップし、解説する。
米Harvard Universityと米MIT、ドイツのZuse Institute Berlinによる研究チームが発表した「Active entanglement enables stochastic, topological grasping」は、複数の細長い触手の集合体で物体をつかむソフトグリッパーを提案した研究報告だ。空気を送ると伸びた触手は丸まり、壊れやすいものや不規則な形状のものをつかむ。
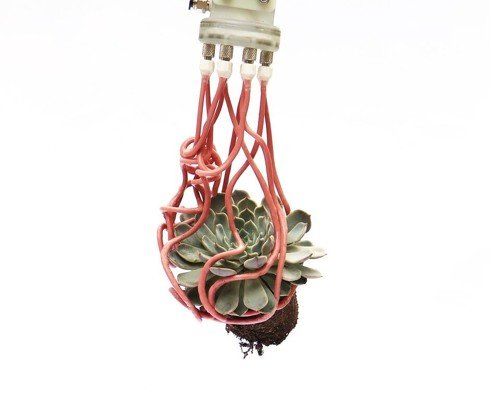 植物をつかむソフトグリッパー
今回は自然界からヒントを得て、クラゲが獲物をつかむのと同じように、細長い触手の集合体を使って物体を絡め取る、新しいタイプの柔らかいロボットグリッパーを提案する。
個々の触手は単独では弱いが、触手の集合体は重いものや奇妙な形のものをしっかりとつかむことができる。このグリッパーは、単純な膨らみを利用して物体を包み込むため、センシングやプランニング、フィードバック制御を必要としない。
それぞれの触覚は、中が空洞のゴムチューブになっており、片側のゴムがもう片方より太いため、空気圧をかけるとチューブがくるりんと丸まって強めのパーマを当てたようにコンパクトになる。
丸まった触手は互いに結び合い、対象物に絡み合い、絡み合うごとにホールドの強さが増していく。集合的な保持力は強いが、個々の接触は弱く、最も壊れやすい対象物でさえも傷つけない。対象物を解放するには減圧するだけだ。
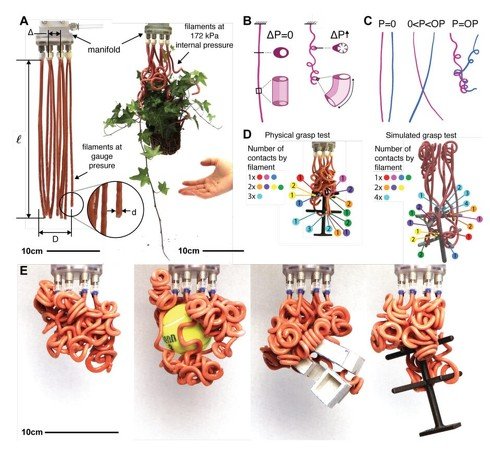 12本の触覚の集合体でさまざまな物体をつかむ実験
12本の触手を用いたシミュレーションと実験により、さまざまな観葉植物やおもちゃなど、さまざまな物体をつまんで、グリッパーの有効性を検証した。
このグリッパーは、農業生産や流通に関わる柔らかい果物や野菜、医療現場での繊細な組織、さらには倉庫でのガラス製品のような不規則な形状の物体をつかむなど、実際の用途に応用できる可能性がある。
Source and Image Credits: Becker, Kaitlyn, Clark Teeple, Nicholas Charles, Yeonsu Jung, Daniel Baum, James C. Weaver, L. Mahadevan, and Robert Wood. “Active entanglement enables stochastic, topological grasping.”
Copyright © ITmedia, Inc. All Rights Reserved.


この記事の著者

関連記事
こんなメディアも見られています
ITmedia NEWSに関連する情報をお探しであれば、こちらのメディアもお役に立てるかもしれません。




SpecialPR
本日の新着記事
アクセスランキング
-
1
GMO、ランサム被害にあった顧客に新しいPC提供へ 犯行グループは1人の顧客情報公開か
-
2
NECのルータ「Aterm」、PHP脆弱性の影響なし 設定画面URLの「.php」は無関係
-
3
GMO、不正アクセス実行犯の手がかりに懸賞金 1億5000万円規模
-
4
「楽天トラベル」に不正アクセス 顧客情報最大約260万件など流出か 予約者約3.6万件のクレカ情報も
-
5
GMO、攻撃者の公開情報に「アクセスは絶対に控えて」 悪質な拡散者には法的措置を準備
-
6
Google、プライバシーポリシーに「Gmail」「Googleフォト」のデータを広告に使う例外を追加 回避方法は
-
7
メアドを検索→AIで“その人専用フィッシングメール”を生成する手法、クリック率が約2.7倍に 7000人以上で実験
-
8
「自分の個人情報が漏えいした……どうすれば?」 IPAが対処法公開
-
9
タイムズカー、お見舞金3000円の算定基準は? パーク24に聞いた
-
10
GMO不正アクセス、犯人側は「27日に顧客のPC攻撃」予告 GMOが端末回収、ホワイトハッカーが解析中
ITmedia NEWS SNS
 @itmedia_newsをフォロー
インフォメーション
注目情報をチェック
ITmediaNEWSをフォロー
あなたにおすすめの記事PR