


四足歩行ロボ、バドミントンをプレイ 胴から伸びるアームで“華麗にショット” 人間とラリーも スイス
スイス連邦工科大学チューリッヒ校の研究チームは5月29日、バドミントンをプレイする四足歩行ロボットの動画を公開した。胴体部から上に伸びる1本のアームの先端にラケットを装着。人間とラリーを続ける姿を披露している。
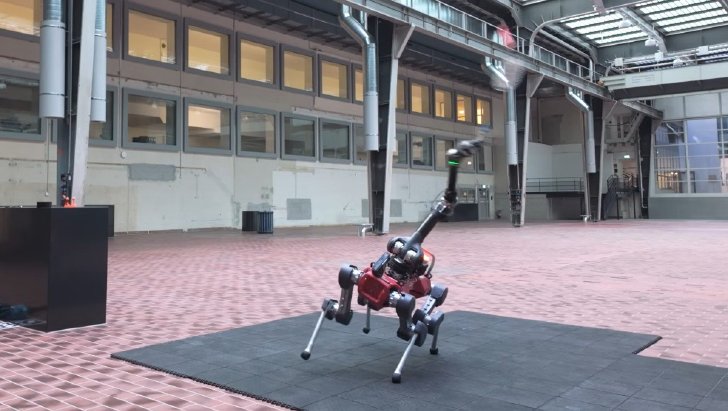 四足歩行ロボ、バドミントンをプレイ(画像は公式YouTube動画より引用、以下同)
人間が打ったシャトルの落下地点に、4本の脚で細かくステップを踏んで先回り。胴体を傾け、落ちてくるシャトルに対して打ち返す体制を取る。アームの関節を駆使し、斜め下の角度からラケットを振り抜くことで、人間のいる場所にシャトルを打ち返している。
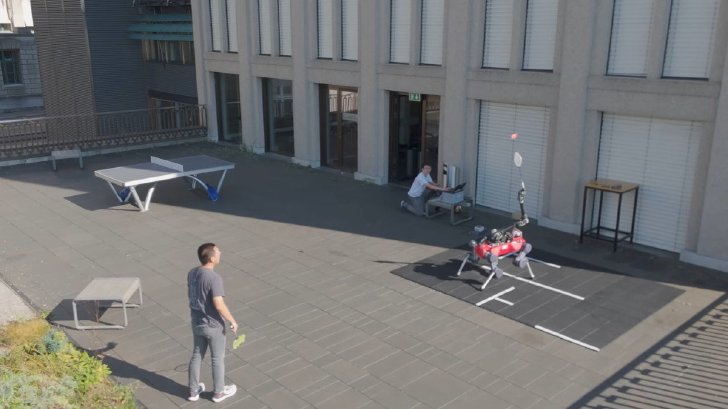
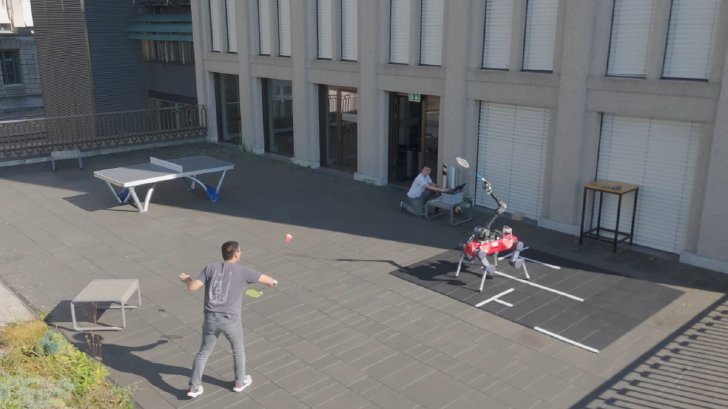
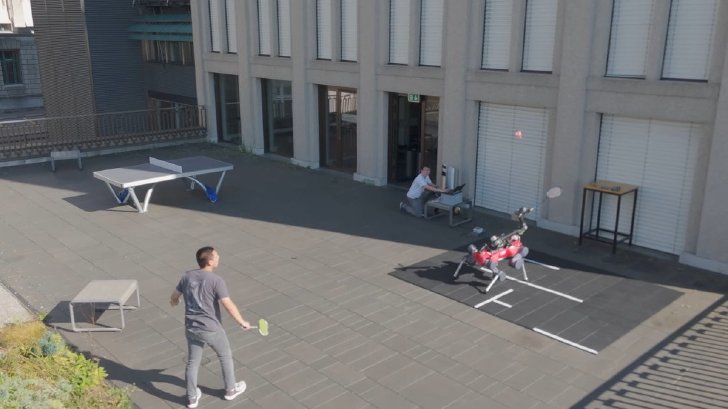 【タップで拡大】ラリーの様子
ロボットは、スイスANYbotics社製の四足歩行ロボット「ANYmal-D」に、アームを取り付けたもの。2つのカメラで立体形状や距離を記録できる「ステレオカメラ」も搭載した。これに空気力学に基づく演算を組み合わせ、シャトルの軌道を予測できるようにした。外部の視覚システムなどを使わず、ロボットに搭載した機構だけで処理しているという。
制御には、ロボットの視覚的なシャトルの捕捉機能と、全身の関節などの動きを統合的に制御できる仕組みを採用した。「N-P3O」という強化学習の手法に基づくもので、コート内の移動やスイングの方法などを訓練。適切な動きができるよう調整した。
人間とバドミントンのラリーをして検証した結果、人間がシャトルを打ってから平均0.357秒でシャトルの軌道を認識。これにより、ロボットがシャトルを打てる位置にシャトルが来るまで平均0.654秒の余裕を残したのち、シャトルを打ち返す位置を演算してから0.367秒でシャトルを打ち返した。風のある屋外の環境下でも、人間とのラリーで10回連続でロボットがシャトルをショットできたとのこと。
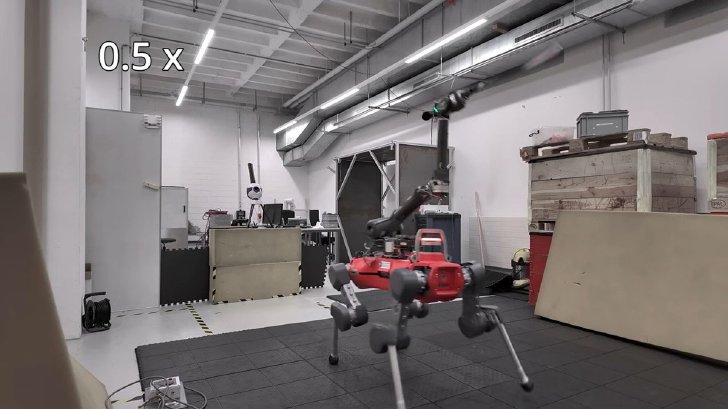
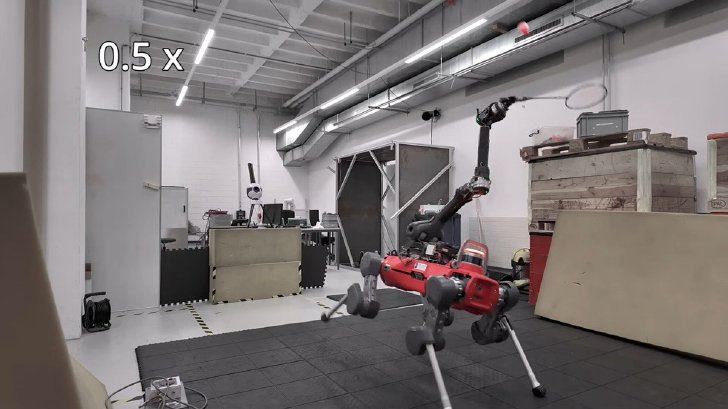
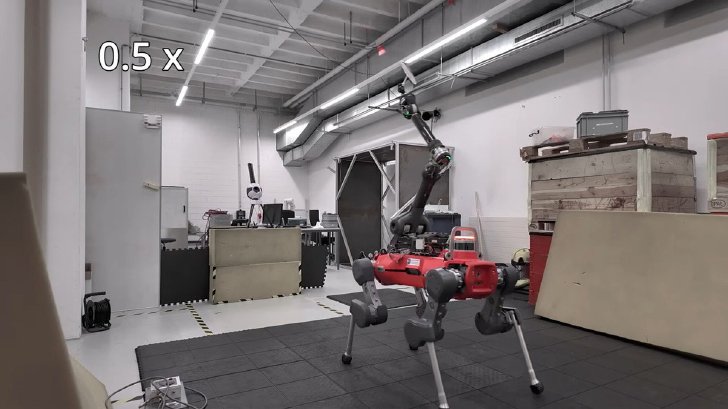 【タップで拡大】ショットする際の動き
一方、スイングの速度については、アマチュアのバドミントン選手のスイング速度が秒速20~30mなのに対し、ロボットは最大秒速12.06mだった。またステレオカメラの視野が原因で、真上や真後ろから近づくシャトルに対しては、ショットの成功率が下がった。より広い視野角を持つカメラに切り替えることで、ショットの成功率を改善できる可能性があるという。
研究チームは、ロボットの視覚と全身の動きを統合的に制御する手法について「バドミントン以外にも正確なセンシングと、素早い全身の反応の両方が重要になる他の動的なタスクにおいて、脚のあるマニピュレーターを展開するためのテンプレートを提供する」としている。
Copyright © ITmedia, Inc. All Rights Reserved.


関連記事
こんなメディアも見られています
ITmedia AI+に関連する情報をお探しであれば、こちらのメディアもお役に立てるかもしれません。




SpecialPR
アクセスランキング
-
1
引退した人型ロボ、“溶けた鋼の海”に沈む アーノルド・シュワルツェネッガー氏が提案 米企業が動画公開
-
2
「FDE」は常駐SEのすげ替えなのか “人月商売の死”を打破したい国内SIer、打開策は意外なところに?
-
3
総額2.3兆円、千葉市に巨大な「AIデータセンター」建設へ 発電大手JERA参画の“ドリームチーム”、勝機どうつかむ?
-
4
Google、「Gemini 4 Pro」ではなく「Gemini 4 Argon」発表 まずはサイバー防御組織に限定提供、出力上限は100万トークンに
-
5
Rails作者DHH「Pencils Down、もう手でコードは書かない」 それでもソフトウェア開発の未来は明るい理由
-
6
農水省の“クソダサ”ポスター話題 「AIよりよっぽど良い」の声も 担当者に狙いを聞いた
-
7
人間は「取締役2人だけ」 実務をAIが担う新会社、セキュリティサービスのHENNGE
-
8
OpenAI、推論過程を狙った組織的な“蒸留”行為を阻止 「Kimi」開発元の関係者が関与と主張
-
9
「まず、その業務なくせない?」 野村不動産HDが経理DXで「年間9000時間」を生み出した“引き算”の考え方
-
10
「システムプロンプト陳腐化」をどう防ぐか AWSの試行錯誤に見る「自社AIエージェント」運用のポイント
SpecialPR
ITmedia AI+ SNS
 @itm_aiplusをフォロー
インフォメーション
注目情報をチェック
ITmedia AI+をフォロー
あなたにおすすめの記事PR