




















Innovative Tech
宇宙探査ロボットは猫のように着地する ジャンプ中に足をバタバタ(1/2 ページ)
Innovative Tech:
このコーナーでは、テクノロジーの最新研究を紹介するWebメディア「Seamless」を主宰する山下裕毅氏が執筆。新規性の高い科学論文を山下氏がピックアップし、解説する。
スイス連邦工科大学チューリッヒ校Robotic Systems Labの研究チームが発表した「Cat-Like Jumping and Landing of Legged Robots in Low Gravity Using Deep Reinforcement Learning」は、4足歩行ロボットを低重力惑星の探査に対応させるための技術だ。猫のようにジャンプ中に足をバタつかせて方向転換し、姿勢を安定させ着地する。
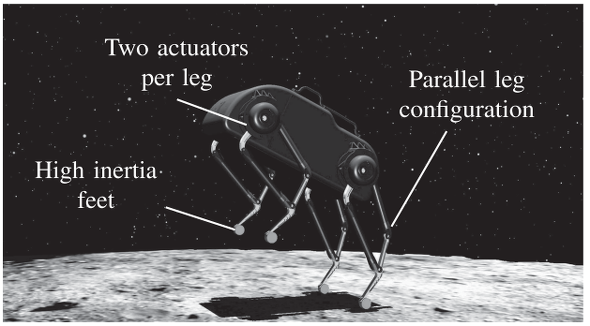 惑星に降り立つ4足歩行ロボットのイメージ図
地球上では、4足歩行ロボットの性能が向上してきており、厳しい環境や未知の場所にも対応してきている。惑星や小惑星など地球外探査では安定した走行が行える車輪付きロボットに依存しているが、地形によっては転倒リスクもある上、低重力環境では車輪が回転しにくくなる。
宇宙探査における地形と重力の問題については、4足歩行ロボットが注目されている。難度の高い地形でも、高く飛行時間が長いジャンプで効率よく移動できるからだ。小さい障害物であれば飛び越えてしまうが、低重力環境では飛行時間の長いジャンプが仇となる。
地球上の重力下では地面からの反力でジャンプ中もバランスを取れるが、低重力環境の場合は飛行時間が長く地面との接触時間が短くなるため、空中で体勢を立て直してバランスを取る必要がある。ジャンプ中のちょっとした乱れで反転してしまい、着地に失敗し故障の原因となる。
研究チームはこの課題に挑戦するため、飛行時間の長いジャンプ中に脚を小刻みに激しく動かしてバランスを取り、体勢を立て直すアプローチを考案。この方向転換を実現するために、深層学習を用いて制御ポリシーを訓練した。
学習したポリシーを、シミュレーションと実際の宇宙探査4足歩行ロボット「SpaceBok」に導入し実験した。シミュレーションでは、表面重力が0.03gの準惑星「Ceres」(ケレス)に近い環境を再現した。その結果、ジャンプ中の2.5秒以内にピッチ方向を90度に回転させ無事に着地させることに成功した。
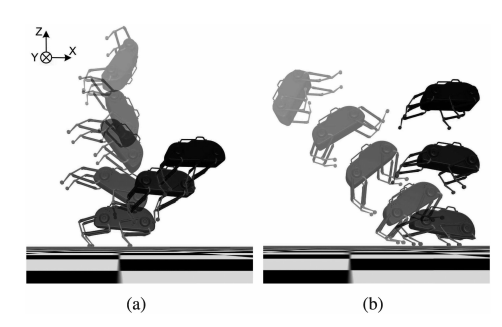 姿勢を立て直してから着地し、再度ジャンプをするシミュレーションした様子
Copyright © ITmedia, Inc. All Rights Reserved.


この記事の著者

関連記事
こんなメディアも見られています
ITmedia NEWSに関連する情報をお探しであれば、こちらのメディアもお役に立てるかもしれません。




SpecialPR
本日の新着記事
アクセスランキング
-
1
GMO、ランサム被害にあった顧客に新しいPC提供へ 犯行グループは1人の顧客情報公開か
-
2
NECのルータ「Aterm」、PHP脆弱性の影響なし 設定画面URLの「.php」は無関係
-
3
「楽天トラベル」に不正アクセス 顧客情報最大約260万件など流出か 予約者約3.6万件のクレカ情報も
-
4
Google、プライバシーポリシーに「Gmail」「Googleフォト」のデータを広告に使う例外を追加 回避方法は
-
5
GMO不正アクセス、犯人側は「27日に顧客のPC攻撃」予告 GMOが端末回収、ホワイトハッカーが解析中
-
6
GMO、攻撃者による情報公開を確認 顧客データ含むか調査中 追加の見舞金も検討
-
7
GMO、攻撃者の公開情報に「アクセスは絶対に控えて」 悪質な拡散者には法的措置を準備
-
8
「5年でバッテリーが使い物にならなくなる」は本当か テスラ「モデル3」5年目点検で分かったこと
-
9
GMO熊谷代表「社内ホワイトハッカーが事前に指摘」も対策遅れ、国に「能動的サイバー防御」要請 「責任転嫁では」SNSで批判も
-
10
「年齢は合ってますが、人間ではありません」 6歳の飼い猫に届いた“進研ゼミの案内” なぜ届いたのかベネッセに聞いた
ITmedia NEWS SNS
 @itmedia_newsをフォロー
インフォメーション
注目情報をチェック
ITmediaNEWSをフォロー
あなたにおすすめの記事PR