


東大、オープンソースの「四足歩行ロボ」 部品はオンライン発注可 階段を上がる姿など披露(1/2 ページ)
東京大学は4月1日、同学の研究グループがオープンソースの四足歩行ロボット「MEVIUS2」を開発したと発表した。オンライン発注サービスで調達した金属部品によって機体を機体を構成することで、従来のオープンソースロボットに比べ耐久性を強化。デモ動画では、階段を上がる姿などを披露している。
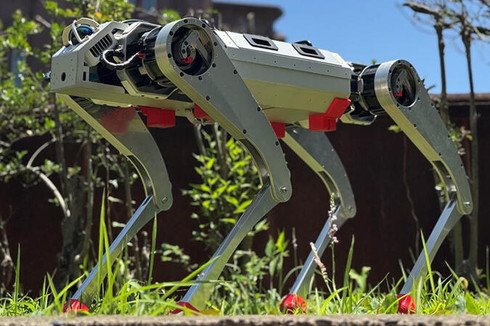 MEVIUS2(出典:プレスリリース)
これまでオープンソースの四足歩行ロボットは、機体を3Dプリンタで製作する仕様だったため、サイズや耐久性に課題があったという。
そこでMEVIUS2では、溶接・切削した金属部品のオンライン発注サービスを活用し、機体を構成できる設計にした。これにより、長さ約73cm、幅約38cmのサイズを実現し、LiDARやHDRカメラなどのセンサー類を搭載できるようにした。
MEVIUS2は、機体の周囲の環境をマルチモーダルに認識できるほか、さまざまな不整地を移動できるという。公式サイトのデモ動画では、屋外の階段や斜面を移動する姿などを確認できる。
MEVIUS2の設計データやソフトウェアは、GitHubで公開中。個人の研究者でも四足歩行ロボットを自作できるようにすることで、ロボットの自律動作などに関する研究開発を後押しする。
MEVIUS2の開発は、東京大学次世代知能科学研究センターの河原塚健人講師らの研究グループが手掛けた。
Copyright © ITmedia, Inc. All Rights Reserved.


関連記事
こんなメディアも見られています
ITmedia AI+に関連する情報をお探しであれば、こちらのメディアもお役に立てるかもしれません。




SpecialPR
アクセスランキング
-
1
総務省が新しい無料オンライン講座「統計解析プログラミング」を1月に開講 Pythonでのデータ分析が4週間で学べる
-
2
AIモデリングもできる無償3D CAD「SolidCraft」を試してみた!
-
3
メルカリ、アプリ開発「2日→数十分」へ 直面したAI時代の“意外な課題”とは?
-
4
AIが設計データの分析からCAD操作まで支援する「SOLIDWORKS 2027」
-
5
「Gemini 4 Hydrogen」とは 性能とユースケースまとめ Googleの「誰でも使える」最新モデル
-
6
Googleの“人気AI講座”、先着1万人に無料提供 リスキリング推進団体
-
7
【図解あり】マルチエージェント設計「15のパターン」 GitHub、Google、Siemensの知見を一気に整理
-
8
ガートナーが考えるフィジカルAI実装のロードマップと人の役割
-
9
設計/製造から工場運用へ、オートデスクが描く工場全体の最適化戦略
-
10
AIエージェントを「追えない、止められない」 約半数が経験する“暴走”、浮上する3つの盲点
SpecialPR
ITmedia AI+ SNS
 @itm_aiplusをフォロー
インフォメーション
注目情報をチェック
ITmedia AI+をフォロー
あなたにおすすめの記事PR